The Walking Hand : มือกลไม่ง้อแขน - มติชนสุดสัปดาห์
ทะลุกรอบ | ป๋วย อุ่นใจ
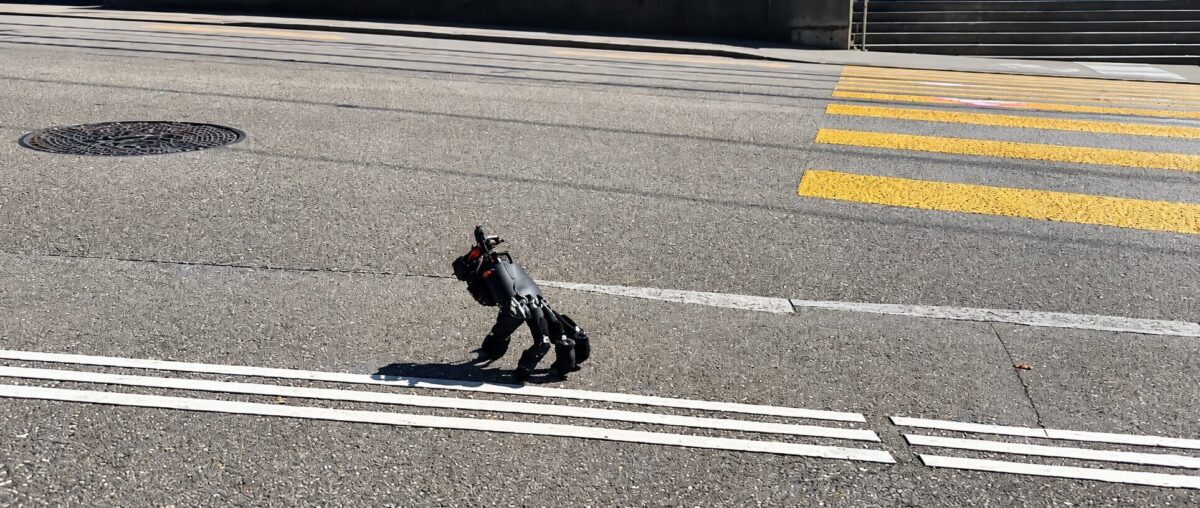
สุดพิลึกพิลั่น มือกลตัวใหม่จาก ETH มหาวิทยาลัยดังแห่งเมืองซูริก ประเทศสวิตเซอร์แลนด์ มีหน้าตาราวกับแกดเจ็ตที่หลุดออกมาจากหนังสยองขวัญ
คือเป็นหุ่นยนต์ที่มีแต่มือ …ดูแล้วเหมือนถอดแบบออกมาจาก “ธิง (Thing)” จากแอดดัมส์แฟมิลี (Addams Family) เป๊ะๆ จนแฟนานุแฟน เวนส์เดย์ เห็นแล้วน่าจะกรี๊ด และที่สำคัญ มันเดินได้โดยใช้ปลายนิ้วเหมือนกับธิงเป๊ะๆ
ซึ่งแนวมาก…
แต่คำถามคือ จะออกแบบมาเพื่ออะไร? … ตัวก็ไม่มี มีแต่มือเดินได้
คําตอบน่าสนใจ เพื่อที่จะซอกซอนซอกแซกเข้าไปทำงานได้ในพื้นที่ที่ยากจะเข้าถึง ซึ่งฟังดูเหมือนไอเดียการดีไซน์น้องแมลงสาบไซบอร์กพอสมควร แต่อันนี้จุดประสงค์อาจจะต่างไปจากน้องสาบไซบอร์ก เพราะน้องสาบนั่นทำได้อย่างมากแค่ติดกล้องเพื่อช่วยสำรวจพื้นที่และค้นหามากกว่าจะใช้ให้ทำอะไรได้แบบเป็นชิ้นเป็นอัน
แต่มือกลเวอร์ชั่นมีแต่มือนี้ นอกจากจะใช้เดินสำรวจได้แล้ว ยังสามารถทำงานอื่น ๆ เช่นพิมพ์งาน หรือใช้ให้ไปเอาของชิ้นเล็กๆ มาให้ได้อีกด้วย
ลองจินตนาการ ฉากในโรงงาน บนสายพานขนส่ง แขนกลอุตสาหกรรมคว้าสินค้าพลาด หล่นร่วงลงไปนอกสายพาน จะใช้ยืดแขนยาวตามไปเก็บกลับมาเหมือนฉากเก็บลูกมะนาวอันเเสนคลาสสิกในหนังผีไทย ก็อาจจะวุ่นวาย ระโยงระยาง นอกจากอาจจะพันกันได้แล้ว ก็อาจจะมีใครเดินสะดุดเป็นการเพิ่มความเสี่ยงจากการสะดุดล้ม (trip hazard) ในโรงงานได้อีก
ทีมนี้ก็เลยออกแบบมาให้ถอดมือได้ พอของตก ก็แค่ถอดมือ ให้มือวิ่งไปเก็บสินค้ากลับมาแทน
ก็เป็นการแก้ปัญหาที่น่าสนใจดีนะ ไอเดียง่ายๆ ไม่ต้องคิดอะไรมาก
(แต่แอบสยองขวัญนิดหน่อย)
แล้วจะยากตรงไหน แค่มือกลเดินได้ ขนาดฮิวมานอยด์วิ่งไปวิ่งมา กระโดดตีลังกา ก็ยังมีมาขายเยอะแยะแล้ว แถมยังหุ่นน้องหมาที่วิ่งกันแบบทุกงานโชว์จนสิงคโปร์เอามาช่วยตำรวจลาดตระเวน และมีข่าวมาว่า สำนักงานตรวจคนเข้าเมืองและศุลกากรสหรัฐ (U.S. Immigration and Customs Enforcement) หรือ ICE ก็มีแผนจะทุ่มเงินก้อนใหญ่ซื้อมาใช้
จริงๆ มันก็ไม่น่ายากหรอก การควบคุมก็ไม่ได้น่าจะมีอะไรมาก
แต่ความยากคือ การทำให้มือที่มีรูปร่างเหมือนมือจริงๆ นั้นเดินได้อย่างเป็นธรรมชาติ เพราะนิ้วมือแต่ละนิ้วของมนุษย์นั้นมีความยาวไม่เท่ากัน การออกแบบให้สามารถทรงตัวและเดินเคลื่อนที่ไปได้อย่างสมดุลจึงค่อนข้างซับซ้อน
และถ้าต้องยกนิ้วหนึ่งขึ้นมาเกี่ยวหรือกดอะไร หรือแม้แต่ก้าวเดิน นิ้วที่เหลือก็ต้องคอยรับน้ำหนักและประคองทั้งมือไว้ให้ได้
และเพื่อให้มือเหมือนมือจริงๆ ทางทีมวิจัยตัดสินใจไม่สร้างหุ่นยนต์มือขึ้นมาใหม่ แต่เลือกที่จะปรับแต่ง “มือกลวูจิ (WUJI) ซึ่งเป็นหุ่นยนต์มือที่ออกแบบเลียนแบบมือมนุษย์ที่มีขายอยู่แล้วในท้องตลาด ให้เป็นหุ่นยนต์มือเวอร์ชั่นเคลื่อนที่เองได้โดยใช้ปลายนิ้ว โดยยังคงโครงสร้างนิ้วและระบบควบคุมตำแหน่งข้อต่อเดิมเอาไว้
เป็น ธิง เวอร์ชั่นหุ่นยนต์
สิ่งที่พวกเขาทำคือ ติดเซ็นเซอร์เพิ่มเพื่อวัดการเอียงและการหมุนของมือ เพิ่มหน่วยประมวลผลราสป์เบอร์รี่ไพ (Raspberry Pi) สำหรับรันระบบควบคุม และเติมแบตเตอรี่เข้าไป เพื่อให้มือกลทำงานได้โดยไม่ต้องลากสายตาม รวมอุปกรณ์เสริมทุกอย่างแล้ว หุ่นทั้งชุดหนักประมาณ 818 กรัม ซึ่งเป็นน้ำหนักที่ปลายนิ้วน่าจะรับไหว
จากนั้นก็สร้างแบบจำลองการเคลื่อนไหวของมือในคอมพิวเตอร์ ให้เรียนรู้ด้วยการลองผิดลองถูก โดยได้รางวัลเมื่อเคลื่อนไหวได้ตามเป้าหมาย ก่อนจะนำระบบควบคุมที่ฝึกแล้วไปใช้กับมือกลจริงๆ
ผลออกมาน่าสนใจ เพราะหุ่นมือของทีมซูริกสามารถเดินได้จริง ด้วยปลายนิ้วบนพื้นผิวถึง 14 แบบ ทั้งพรม ไม้ โลหะ กระเบื้อง ยางมะตอย หญ้า กรวด และอีกหลายพื้นผิว และถ้าล้ม ก็สามารถลุกขึ้นเองได้ แม้จะไม่ทุกครั้ง (ลุกได้สำเร็จ 21 ครั้งจากการทดสอบให้ล้ม 25 ครั้ง)
มันยังกดปุ่มลูกศรบนแป้นพิมพ์ได้โดยไม่ล้ม แม้จะกดผิดไปบ้าง แต่ก็ถือว่าน่าตื่นเต้น และที่สำคัญ สามารถผลักก้อนลูกบาศก์ไปยังจุดที่กำหนดไว้ได้ค่อนข้างน่าประทับใจ แม้จะไม่เพอร์เฟ็กต์เป๊ะๆ แต่ก็ถือว่าไม่ขี้เหร่
ส่วนตัวผมชอบงานนี้นะ เพราะว่าผมชอบดูแอดดัมส์แฟมิลี
แต่อีกคำถามก็ผุดขึ้นมาในหัว …แล้วมันจำเป็นจริงหรือที่มือกลจะต้องถูกออกแบบมาให้เหมือนมือคนเสมอไป
และนั่นคือคำถามเดียวกับที่วิศวกร ออด บียาร์ (Aude Billard) จาก EPFL สถาบันเทคโนโลยีแห่งเมืองโลซานน์ ประเทศสวิตเซอร์แลนด์ ถามมาก่อนหน้านี้ ตั้งแต่ก่อนที่งาน ธิง จะเป็นรูปเป็นร่างเสียอีก
บียาร์ตัดสินใจว่าพวกเขาจะสร้างหุ่นยนต์มือที่มีฟังก์ชั่นเหนือกว่ามือของมนุษย์
ก็ถ้าห้านิ้วทำงานยังไม่ได้ดี แล้วทำไมไม่เติมนิ้วเข้าไปอีก
มีห้านิ้วก็น่าจะหยิบ จะจับส่วนใหญ่ได้ไม่ต่างจากมือมนุษย์ แต่ถ้าอยากใช้มือเดียวถือขวดน้ำแล้วใช้อีกนิ้วจากมือเดียวกันเปิดฝา ซึ่งปกติเราต้องใช้สองมือช่วยกัน มือหนึ่งถือขวด มือหนึ่งเปิดฝา แต่แค่เติมนิ้วเพิ่มขึ้นไปอีกนิ้ว มือกลนี้ก็สามารถจัดการเปิดขวดน้ำนี้ได้ด้วยมือเดียว
แล้วถ้าการเคลื่อนที่ด้วยนิ้วที่ไม่เท่ากันทำให้ทรงตัวลำบาก เดินก็เป๋ ก็ออกแบบนิ้วเสียใหม่มีความยาวเท่ากันเป๊ะๆ ทุกนิ้ว จะได้ไม่ต้องกังวลเรื่องชดเชยความต่างระหว่างนิ้วสั้น นิ้วยาวเวลาเดิน
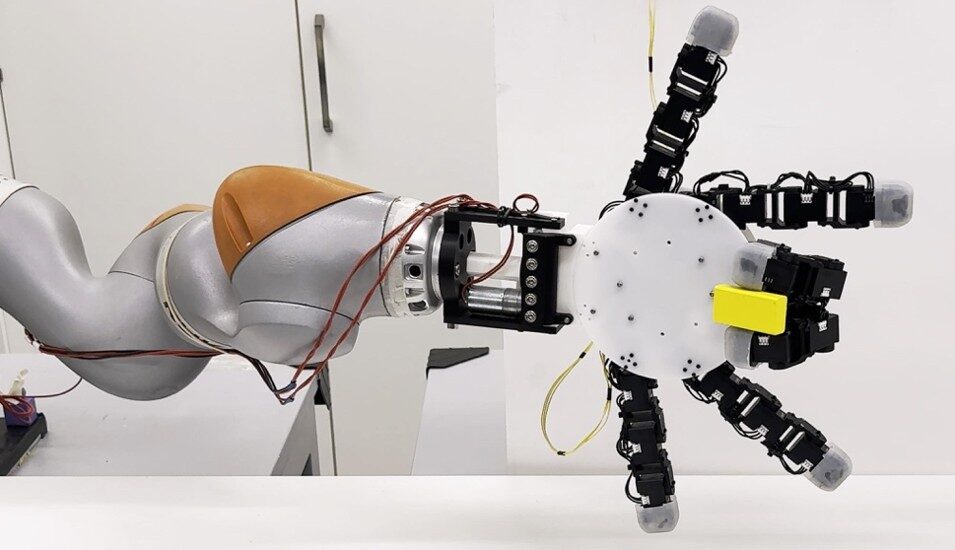
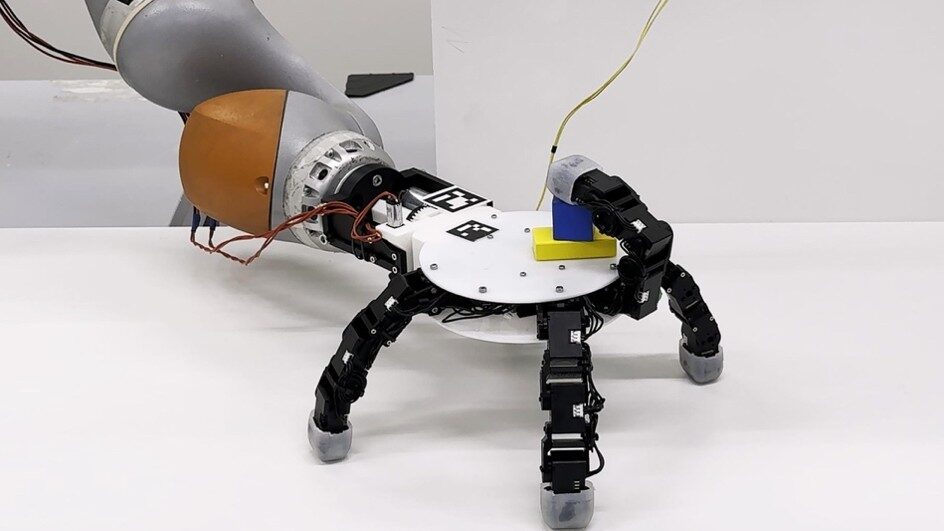
และเพื่อให้สามารถทำงานได้หลากหลายยิ่งกว่าเดิม พวกเขาออกแบบให้ทั้ง “ฝ่ามือ” และ “หลังมือ” ของมันเหมือนกัน เพื่อให้โครงสร้างของหุ่นสมมาตร สามารถทำงานได้ทั้งสองด้าน เรียกว่าพลิกด้านไหนก็เดินได้ หยิบได้ จับได้ คว้าของได้ แม้หน้าตาจะเหมือนแมงมุมมากกว่าเหมือนมือก็ตาม
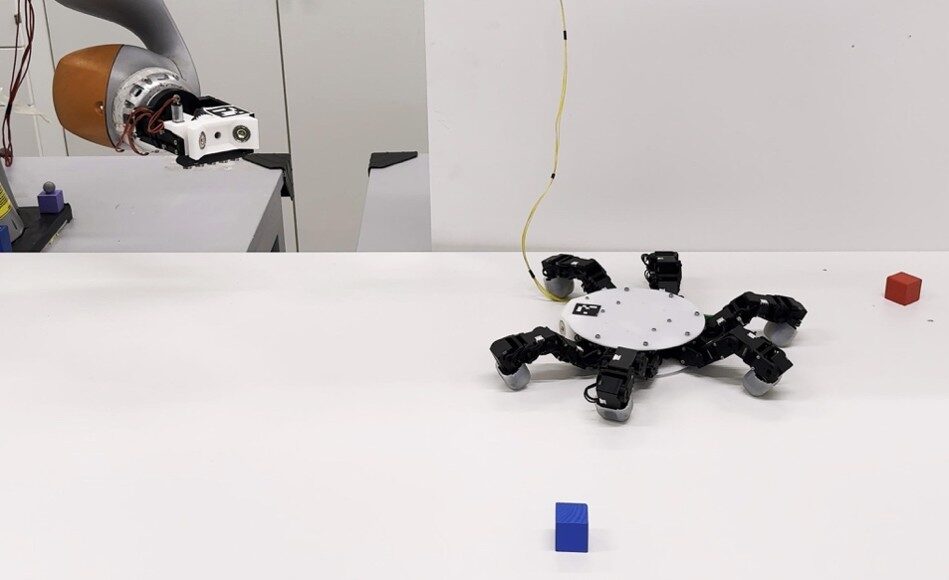
นอกจากนี้ หุ่นยนต์มือของเขายังทำงานร่วมกับแขนกลได้อีกด้วย ตอนติดอยู่กับแขนกลก็สามารถช่วยหยิบจับและจัดการวัตถุ แต่เมื่อจำเป็นก็สามารถถอดออกมาและเดินออกไปทำงานอื่นๆ ได้อย่างเป็นอิสระ แยกออกจากแขนอย่างเป็นเอกเทศ
การใช้มือทั้งเคลื่อนที่และจัดการวัตถุแบบนี้เรียกว่า loco-manipulation ซึ่งทีมวิจัยมองว่าน่าจะมีประโยชน์ทั้งในโรงงาน งานบริการ และงานสำรวจ โดยเฉพาะพื้นที่แคบๆ ที่แขนกลตามเข้าไปลำบาก แทนที่จะยืดแขนตามไปทุกซอกทุกมุม ก็ให้มือเดินเข้าไปทำงานเองเสียเลย
ไอเดียแบบเดียวกันกับของทีมซูริกเลย
แต่อาจจะทำงานได้ดีกว่าและหลากหลายกว่าหุ่นยนต์มือเวอร์ชั่น ธิง ของ ETH มาก
บางทีคำถามจึงอาจไม่ใช่แค่ว่า เราจะสร้างมือกลให้เหมือนมือคนได้แค่ไหน แต่รวมถึงว่า ถ้าไม่ต้องยึดติดกับมือแบบที่เราคุ้นเคย เราจะออกแบบให้มันทำอะไรได้อีกบ้าง
แต่หุ่นยนต์มือของ ETH ก็ไม่ได้จะไร้ประโยชน์ เพราะยังไงก็ช่วยให้เราเข้าใจโครงสร้าง กลไก และการเคลื่อนที่ของมือ และมือกลที่ออกแบบมาให้เหมือนมือมนุษย์มากขึ้นอย่างมหาศาล และบางทีข้อมูลนี้อาจจะทำให้การเคลื่อนที่ของ ธิง ในหนังแอดดัมส์แฟมิลีเวอร์ชั่นหน้า สมจริงมากกว่าที่เคยมีมา (ซึ่งก็ค่อนข้างสยองอยู่แล้ว) ขึ้นไปอีกก็เป็นได้
แต่ตอนนี้คำถามที่แวบขึ้นมาในหัวผมกลับเป็นอะไรที่ไร้สาระมาก
ระหว่างแมงมุมที่คลานออกมาจากใต้ตู้ กับมือที่คลานออกมาจากใต้ตู้… อันไหนจะน่ากลัวกว่ากัน